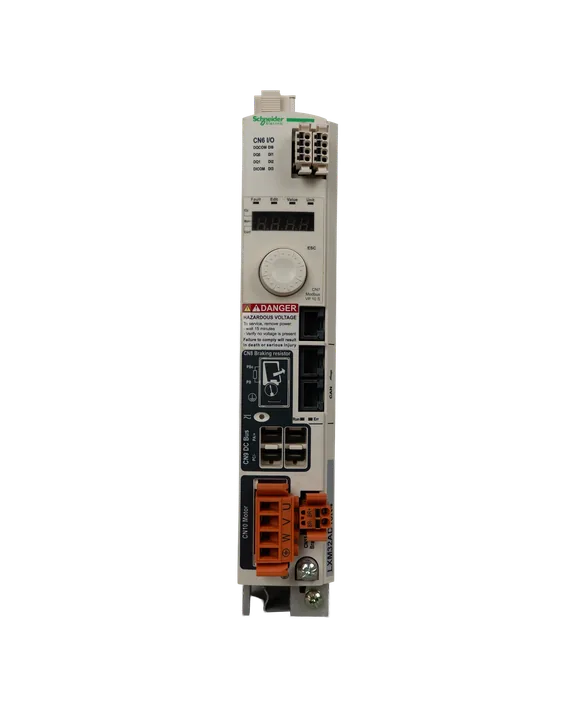
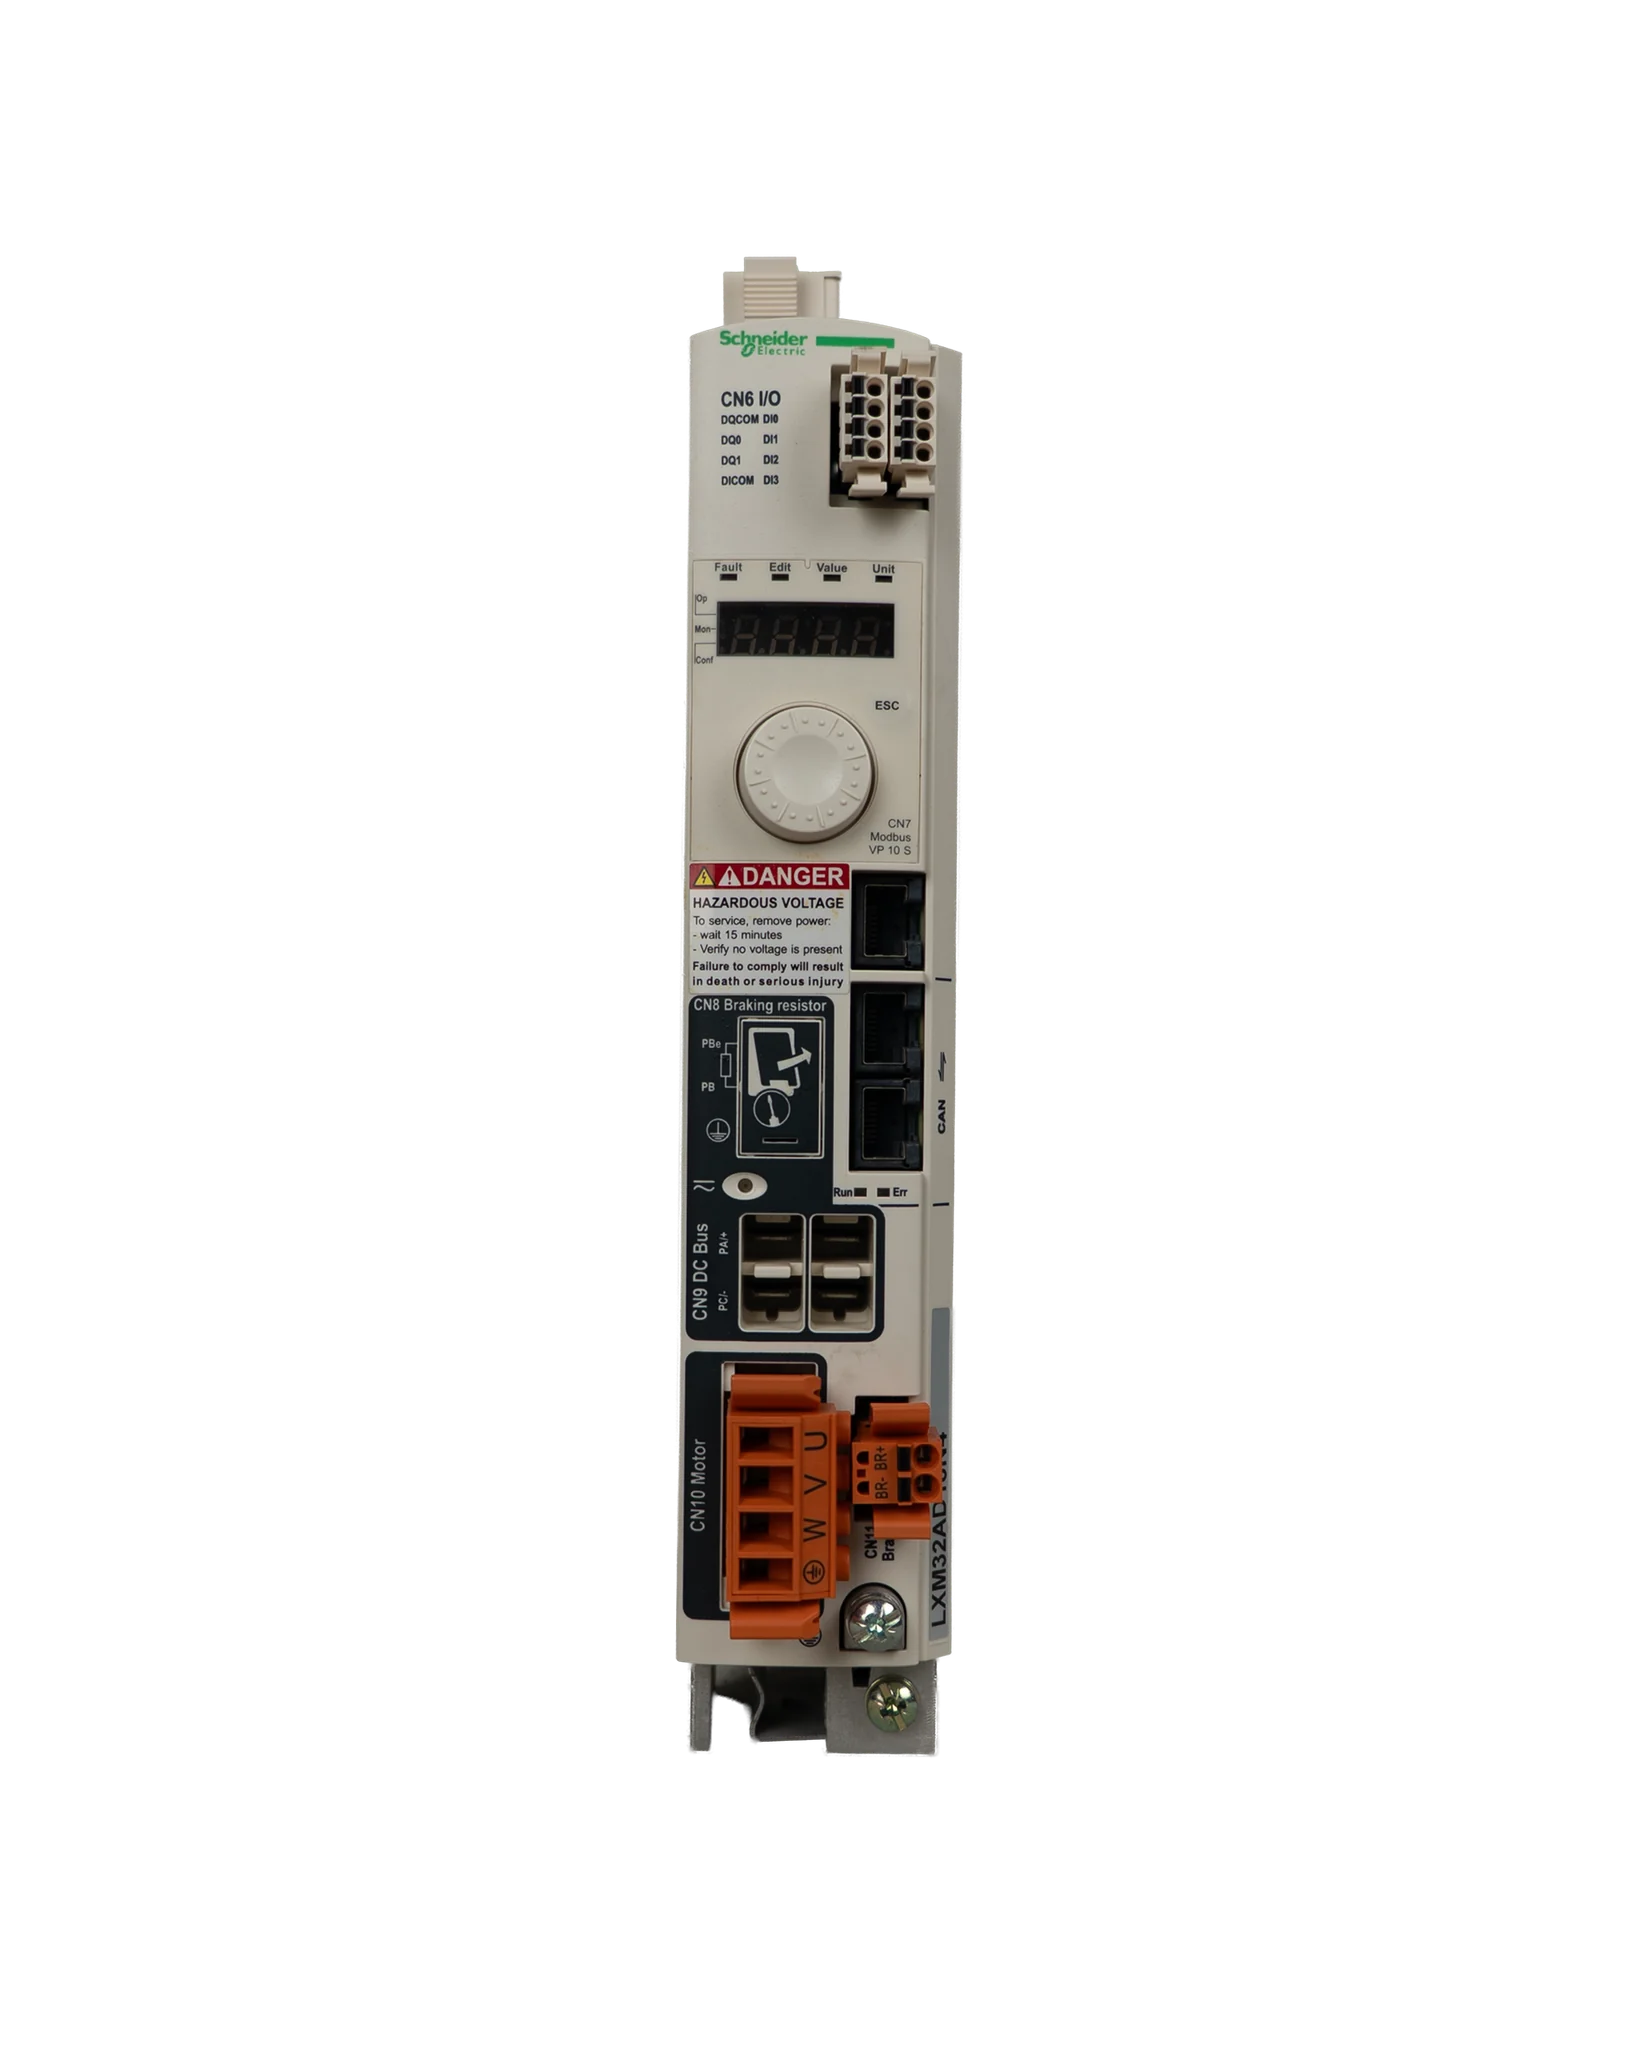
روی تصویر اسکرول کنید تا زوم شودبا دو انگشت زوم و با یک انگشت جابهجا کنید
تصاویر دیگر کالا۵ تصویر
فروشندهٔ انتخابشده: ابزار دقیق رسولی · تغییر فروشنده
اصالت اعلامشده توسط فروشندهآماده ارسال
وضعیت کالا
اوپنباکس
قیمت۲۸,۰۰۰,۰۰۰ تومان
فروشنده: ابزار دقیق رسولی
موجودی
موجود
زمان تأمین
۱ روز کاری
مبدأ ساخت
اندونزی
اطلاعات اعلامشده توسط فروشنده
مشخصات کالا در ابزار دقیق رسولی
کد کالای فروشنده
SLR-0003
وضعیت کالا
اوپنباکس
حداقل سفارش
1
ضمانت
بدون گارانتی
گواهی کالیبراسیون
اعلام نشده
شرایط پرداخت
نقدی ، چک معتبر
شرایط ارسال
باربری، تیپاکس
محدوده ارسال
سراسر ایران
هزینه ارسال
با مشتری
مشخصات مرجع سازنده در بخش مشخصات فنی قابل مشاهده است.
معرفی
معرفی کالا
سروو درایو Schneider Electric Lexium 32 مدل LXM32AD18N4 یک AC Servo Drive صنعتی برای کنترل دقیق سرووموتور در ماشینآلات اتوماسیون است. این نمونه با ورودی 208/400/480VAC، توان نامی قابل خواندن 1.2/1.8kW، خروجی موتور سهفاز U/V/W، ارتباط CAN/Modbus، ترمینال I/O و کشور سازنده اندونزی از روی پلاک شناسایی شده است.
Lexium 32 از خانواده سروو درایوهای Schneider Electric برای کنترل موقعیت، سرعت و گشتاور در محورهای حرکتی صنعتی استفاده میشود. این درایو بین کنترلر ماشین و سرووموتور قرار میگیرد و فرمانهای حرکتی را از طریق ورودی/خروجی، فیلدباس یا شبکه دریافت کرده و خروجی توان مناسب را به موتور اعمال میکند.
مدل قابل خواندن از پلاک LXM32AD18N4 است و روی لیبل محصول عبارت AC servo drive، سری Lexium 32، ولتاژ 208/400/480V، جریان 6A و توان 1.2/1.8kW دیده میشود. روی بدنه کانکتورهای CN6 I/O، CN8 Braking resistor، CN9 DC Bus و CN10 Motor مشخص است. خروجی موتور از ترمینالهای U/V/W انجام میشود و ورودیهای مرتبط با ترمز و مقاومت ترمز نیز روی بدنه قابل مشاهدهاند.
این مدل برای کاربردهایی مثل ماشینآلات بستهبندی، محورهای سروو، سیستمهای Pick & Place، تغذیه دقیق، برش، جابهجایی و کنترل حرکت در خطوط تولید قابل استفاده است؛ البته انتخاب نهایی باید بر اساس توان و جریان سرووموتور، نوع فیدبک، ولتاژ شبکه، پروتکل ارتباطی، نیاز ترمز دینامیکی، شرایط تابلو و نسخه نرمافزار انجام شود.
درایو باید داخل تابلو برق صنعتی و روی سطح مناسب نصب شود؛ فضای تهویه اطراف هیتسینک، مسیر خروج گرما و فاصله از تجهیزات تولیدکننده حرارت باید رعایت شود. قبل از نصب، مدل LXM32AD18N4، ولتاژ ورودی شبکه، توان سرووموتور، نوع فیدبک، مقاومت ترمز و الزامات حفاظتی با نقشه پروژه کنترل شود.
در سیمبندی، تغذیه ورودی باید مطابق پلاک 208/400/480VAC انتخاب شود و خروجی موتور به ترمینال CN10 Motor شامل U/V/W متصل گردد. مقاومت ترمز در صورت نیاز به کانکتور CN8 Braking resistor وصل میشود و باس DC از طریق CN9 DC Bus فقط طبق دستورالعمل سازنده استفاده میشود. سیم ارت حفاظتی، شیلد کابل موتور و شیلد کابل فیدبک باید با دقت اجرا شوند تا نویز، خطای فیدبک و آلارمهای درایو کاهش یابد.
در راهاندازی، ابتدا بدون بار مکانیکی خطرناک، تغذیه و خطاهای اولیه بررسی شود. سپس پارامترهای موتور، نوع فیدبک، مد کنترل، محدودیت جریان، Ramp، ترمز، جهت حرکت، ارتباط CAN/Modbus و ورودی/خروجیها تنظیم گردد. قبل از اتصال کامل به ماشین، تست Jog با سرعت پایین انجام شود و جهت حرکت، توقف اضطراری، خطای فالوئینگ، ترمز و عملکرد مقاومت ترمز کنترل شود. راهاندازی نهایی باید با منوال رسمی Lexium 32 و توسط فرد مسلط به سروو سیستم انجام شود.